- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Zakaj je pes robot primeren za zapletene industrijske operacije?
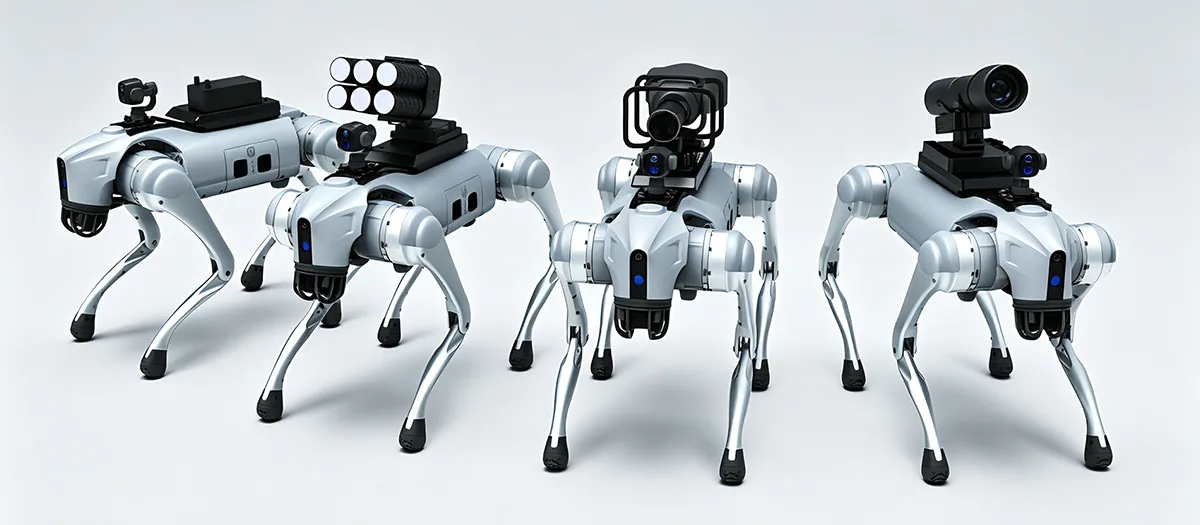
A Robotski pesje zasnovan tako, da preseže omejitve običajnih mobilnih robotov na kolesih, ko industrijske naloge vključujejo stopnice, pobočja, neravna tla, ozke prehode, ruševine, predore ali druge zahtevne terene. Njegova vrednost izhaja iz kombinacije štirinožne mobilnosti, avtonomne navigacije, zaznavanja okolja, zaznavanja za posamezne naloge, modularne opreme in neprekinjenega delovanja. Za industrijske uporabnike pa samo mobilnost ni dovolj. Praktična platforma mora podpirati tudi stabilno gibanje, zbiranje podatkov, integracijo opreme, upravljanje baterije, vzdrževanje in delovanje v določenih okoljskih pogojih. Zaradi tega sta arhitektura platforme in načrtovanje aplikacij osrednjega pomena za uspešno uvajanje prek inšpekcij, spremljanja infrastrukture, inteligentne proizvodnje, podpore v sili in drugih scenarijev profesionalnega delovanja.
Kazalo
Kliknite razdelek, da skočite neposredno na ustrezno tehnično razpravo.
- 1. Kaj definira industrijskega štirinožnega robota?
- 2. Zakaj je mobilnost z nogami uporabna na težkem terenu?
- 3. Katere avtonomne funkcije izboljšujejo industrijsko delovanje?
- 4. Kakšno vlogo ima večsenzorsko zaznavanje?
- 5. Katere inšpekcijske naloge lahko podpira štirinožna platforma?
- 6. Kaj lahko modularna oprema doda platformi?
- 7. Za katere pogoje naj bo platforma zasnovana?
- 8. Kako lahko štirinožni roboti zmanjšajo izpostavljenost težkim delovnim področjem?
- 9. Kako naj bodo oprema in senzorji integrirani?
- 10. Kaj morajo kupci oceniti, preden izberejo platformo?
- 11. Kako je videti strukturiran postopek uvajanja?
- 12. Kakšna je prihodnja smer industrijske štirinožne robotike?
- 13. Pogosto zastavljena vprašanja
Kaj definira industrijskega štirinožnega robota?
Industrijski štirinožni robot je mobilna robotska platforma, ki temelji na gibanju z nogami in ne na kolesih ali gosenicah. Njegova štirinožna zgradba mu omogoča, da premaga spremembe nadmorske višine in nepravilna tla, medtem ko nosi senzorje, komunikacijsko opremo, računalniško strojno opremo in drugo opremo, specifično za uporabo.
Značilnost ni le videz štirih nog. Vrednost štirinožne platforme izhaja iz koordinacije med gibanjem, zaznavanjem, nadzorom, močjo, strukturo in opremo za delo. Robot mora razumeti svojo okolico, prilagoditi svoje gibanje, vzdrževati ravnotežje in izvajati določeno delovno rutino.
Ta sistemsko usmerjena zasnova ločuje industrijske štirinožne platforme od preprostih daljinsko vodenih strojev. Profesionalna platforma lahko podpira avtonomno načrtovanje poti, izogibanje oviram, zbiranje podatkov, spremljanje opreme in ponavljajoče se patruljne rutine. Te funkcije omogočajo robotu, da sodeluje v širšem operativnem poteku dela, namesto da deluje samo kot mobilna kamera.
Mobilnost na nogah Štirinožno gibanje omogoča platformi premagovanje stopnic, pobočij, vrzeli, neravnih tal, ohlapnih tal in drugih sprememb na terenu.
Inteligentna navigacija Zaznavanje, načrtovanje poti, pozicioniranje in izogibanje oviram lahko podpirajo bolj avtonomno gibanje skozi kompleksna okolja.
Razširljiva platforma Modularni senzorji in oprema lahko isto robotsko bazo prilagodijo različnim inšpekcijskim, nadzornim in industrijskim nalogam.
Zakaj štirinožna mobilnost spreminja industrijsko avtomatizacijo
Tradicionalni roboti na kolesih se najbolje obnesejo na relativno predvidljivih površinah. Njihova učinkovitost se lahko zmanjša, če pot prekinejo stopnice, jarki, razsuti materiali, dvignjeni pragovi ali neraven teren. Sistemi z gosenicami lahko obvladajo nekatere zahtevne površine, vendar imajo tudi omejitve v ozkih prostorih in kadar okolje pogosto spreminja višino.
Gibanje z nogami se problema loteva drugače. Vsako nogo je mogoče krmiliti posebej, kar omogoča robotu, da postavi noge glede na teren. To zagotavlja več možnosti za ohranjanje ravnotežja med premikanjem skozi nepravilna okolja.
Za industrijske aplikacije je praktična korist dostop. Robot, ki se lahko premika po več vrstah terena, lahko potencialno doseže inšpekcijske točke, območja z opremo, tunele, delavnice in druge lokacije, kjer bi običajna mobilna platforma morda potrebovala dodatno infrastrukturo.
- Four-legged movement supports changing elevations and uneven ground.
- Avtonomna navigacija lahko zmanjša potrebo po neprekinjenem ročnem krmiljenju.
- Senzorji zagotavljajo informacije o okolju za naloge gibanja in pregledovanja.
- Modularni vmesniki omogočajo namestitev različne opreme za različne aplikacije.
- Digitalno zbiranje podatkov lahko poveže operacije na terenu s poznejšo analizo.
Osnovno načeloIndustrijski štirinožec je treba oceniti kot popoln mobilni operacijski sistem. Mobilnost je pomembna, vendar zaznavanje, nadzor, integracija opreme, napajanje in podatkovne funkcije določajo, kako uporabna postane ta mobilnost.
Zakaj je mobilnost z nogami uporabna na težkem terenu?
Težaven teren je eno najbolj jasnih področij uporabe štirinožne robotike. Industrijska območja lahko vsebujejo stopnice, rampe, jarke, ozke steze, ruševine, blatna območja, neravna tla in spremembe višine površine. Platforma, zasnovana samo za ravna tla, lahko zahteva dodatno infrastrukturo ali pa ne more doseči določenih območij.
Štirinožni robot lahko postavi in dvigne noge posamično, kar mu omogoča prilagajanje drže telesa glede na spremembe terena. To lahko podpira gibanje po pobočjih, stopnicah, vrzeli in nepravilnih površinah, hkrati pa ohranja stabilnejši odnos med ploščadjo in tlemi.
Stopnice in spremembe višine
Stopnice so preprost primer terena, ki lahko izzove platforme na kolesih. Vsako kolo mora ohraniti ustrezen stik s podlago, medtem ko mora robot premagati ponavljajoče se vertikalne spremembe. Platforma z nogami lahko dvigne posamezne noge in prilagodi svojo držo za premikanje med stopnicami.
Natančna zmogljivost je še vedno odvisna od zasnove robota, geometrije korakov, nadzornega sistema in okoljskih pogojev. Pomembna inženirska točka je, da struktura z nogami zagotavlja dodatne možnosti gibanja, ki jih kolesa nimajo.
Nagibi in neravne površine
Industrijska okolja pogosto vključujejo nagnjen beton, gramoz, rahlo zemljo, blatna tla, drenažne kanale ali prehodne površine. Štirinožna platforma lahko prilagaja svoje položaje nog in položaj telesa glede na spremembe terena.
Stabilno delovanje je odvisno od kombinacije algoritmov mehanske zasnove, zaznavanja, nadzora hoje, oprijema in ravnotežja. Noge zagotavljajo fizično sposobnost gibanja, medtem ko nadzorni sistem določa, kako se ta sposobnost uporablja.
Ozki in natrpani prostori
Industrijski predori, delavnice, cevni koridorji in vzdrževalna območja lahko vsebujejo ovire, ki omejujejo razpoložljivo pot. Kompaktna štirinožna platforma lahko krmari skozi nekatere od teh prostorov, ne da bi potrebovala stalno ravno vozno površino.
| Stanje terena | Izziv za konvencionalne mobilne platforme | Prednost štirinožnega dizajna |
|---|---|---|
| Koraki | Navpične spremembe lahko prekinejo stik kolesa in gibanje naprej | Posamezne noge je mogoče dvigniti in postaviti na različne višine |
| Strma pobočja | Zmanjšan oprijem in omejeno prilagajanje telesa lahko vplivata na gibanje | Položaj nog in držo telesa lahko prilagajate med gibanjem |
| Ruševine | Nepravilne kontaktne površine lahko povzročijo nestabilnost gibanja kolesa | Individualna postavitev stopal nudi več možnosti za premagovanje ovir |
| Blatna tla | Oprijem koles ali gosenic se lahko razlikuje glede na mehke površine | Postavitev nog se lahko prilagodi spreminjajočim se kontaktnim pogojem |
| Vrzeli in žlebovi | Sistemi na kolesih lahko zahtevajo premostitev ali obvoze | Gibanje z nogami lahko navigira okoli ali čez izbrane značilnosti terena |
Ravnotežje je pomembno enako kot gibanje
Možnost premikanja po težkem terenu ni dovolj. Platforma mora vzdrževati ravnotežje med prenašanjem senzorjev in opreme. Nenadne spremembe višine tal lahko vplivajo na robotovo težišče in porazdelitev obremenitve.
Nadzorni sistemi morajo zato usklajevati hojo, držo, povratne informacije senzorjev in hitrost gibanja. Funkciji proti tresljajem in prevrnitvi lahko pomagata vzdrževati stabilno delovanje znotraj definiranega delovnega območja.
To je še posebej pomembno, če robot nosi kamere ali merilno opremo. Pretirano premikanje lahko zmanjša kakovost zbranih podatkov, tudi če robot sam ostane pokonci.
Katere avtonomne funkcije izboljšujejo industrijsko delovanje?
Industrijska robotika postane bolj uporabna, ko lahko platforma izvaja ponovljive naloge brez potrebe po stalnem ročnem krmiljenju. Avtonomne funkcije lahko zmanjšajo delovno obremenitev operaterja, hkrati pa naredijo gibanje in zbiranje podatkov bolj strukturirano.
Sodobne štirinožne platforme lahko združujejo zaznavanje okolja, pozicioniranje, načrtovanje poti, izogibanje oviram, izvajanje nalog in beleženje podatkov. Stopnja avtonomije je odvisna od arhitekture robota, senzorjev, programske opreme, komunikacijskih pogojev in delovnega okolja.
Zaznavanje okolja
Preden lahko mobilni robot samostojno navigira, potrebuje informacije o okolju okoli sebe. Senzorji lahko prepoznajo ovire, spremembe terena, odprte poti in druge pomembne značilnosti.
Podatke o zaznavi nato uporabi navigacijski sistem, da določi, kako naj se robot premika. V spreminjajočem se okolju bo ta proces morda moral teči neprekinjeno, namesto da temelji samo na fiksnem zemljevidu.
Načrtovanje poti in izogibanje oviram
Načrtovanje poti določa, kako lahko robot potuje med določenimi točkami. Izogibanje oviram mu pomaga prilagoditi, ko predmet blokira načrtovano pot ali ko se spremenijo okoljske razmere.
Za industrijsko inšpekcijo lahko to podpira ponovljive poti okoli opreme, skozi objekte ali med določenimi kontrolnimi točkami. Operaterji se lahko bolj osredotočijo na rezultate pregledov, namesto da bi ročno nadzorovali vsak premik.
Načrtovanje nalog in zbiranje podatkov
An autonomous inspection routine can combine movement with sensing. The robot may travel to defined locations, collect images or sensor readings, record the results, and then continue to the next location.
Tako se ustvari digitalni potek dela, v katerem sta gibanje robota in zbrane informacije povezane. Namesto da ustvari samo video tok, lahko sistem zgradi strukturiran zapis rezultatov inšpekcijskih pregledov.
Zaznati
Senzorji zbirajo informacije o terenu, ovirah, opremi in okoliških razmerah.
Načrtujte
Navigacijski sistem določi primerno pot glede na razpoložljiv prostor in zahteve naloge.
dejanje
Noge in krmilni sistemi usklajujejo gibanje, medtem ko se prilagajajo spremembam v okolju.
Zapis
Slike pregledov, meritve senzorjev in informacije o delovanju je mogoče shraniti za nadaljnjo analizo.
Avtonomija mora biti usklajena z okoljem
Avtonomno delovanje ne pomeni, da mora biti vsako industrijsko okolje popolnoma nenadzorovano. Nekatera okolja zahtevajo definiran nadzor, oddaljeno posredovanje ali potrditev operaterja pred določenimi nalogami.
Bolj praktičen pristop je ugotoviti, katere dele poteka dela je mogoče zanesljivo avtomatizirati in kje je človeško odločanje še vedno koristno. Navigacija, ponavljajoče se zbiranje podatkov in rutinsko izvajanje poti so močni kandidati za avtomatizacijo, medtem ko bodo neobičajne ugotovitve morda zahtevale dodatno človeško oceno.
Kakšno vlogo ima večsenzorsko zaznavanje?
Zaznavanje daje mobilnemu robotu informacije, ki jih potrebuje za razumevanje okolja in izvajanje nalog, specifičnih za aplikacijo. En sam senzor redko zagotavlja vse vrste informacij, ki so potrebne za industrijsko delovanje.
Vizualne kamere lahko zagotovijo podrobne slike. Termični senzorji lahko razkrijejo temperaturne razlike. Senzorji razdalje lahko pomagajo robotu razumeti okoliško geometrijo. Drugi senzorji lahko podpirajo lokalizacijo, merjenje okolja ali pregledovanje posamezne opreme.
Vizualno zaznavanje
Kamere visoke ločljivosti lahko zajemajo slike in video za opazovanje opreme, preverjanje infrastrukture, spremljanje objektov in dokumentacijo. Vizualni podatki so pogosto izhodišče za pregled, saj lahko operaterji neposredno pregledajo videz komponent in površin.
Toplotno zaznavanje
Toplotno slikanje lahko prepozna temperaturne razlike, ki morda niso očitne na slikah v vidni svetlobi. To je lahko uporabno pri električni opremi, strojih, energetskih sistemih in drugih sredstvih, kjer lahko nenormalni toplotni vzorci kažejo na stanje, ki zahteva nadaljnjo oceno.
Prostorsko dojemanje
Informacije o razdalji in globini lahko pomagajo robotu razumeti ovire, hodnike, stopnice in druge značilnosti okolja. To podpira navigacijo in lahko prispeva tudi k kartiranju in prostorski dokumentaciji.
| Kategorija senzorja | Primarne informacije | Potencialna industrijska vloga |
|---|---|---|
| Kamera za vidno svetlobo | Slike in video | Vizualni pregled, dokumentacija, opazovanje opreme |
| Termalna kamera | Temperaturni vzorci | Preverjanje toplotnega stanja in identifikacija nenormalne toplote |
| Senzor globine ali razdalje | Razdalje in prostorski odnosi | Navigacija, izogibanje oviram in kartiranje okolja |
| Okoljski senzor | Določene okoljske meritve | Spremljanje spletnega mesta in zbiranje podatkov za posamezne aplikacije |
Zakaj je fuzija senzorjev pomembna
Fuzija senzorjev združuje informacije iz različnih virov zaznavanja, da ustvari popolnejšo predstavitev okolja. Kamera lahko prepozna videz predmeta, senzor globine pa razdaljo in položaj.
Toplotne informacije lahko nato dodajo še eno plast s prikazom, ali ima predmet nenavaden temperaturni vzorec. Kombinacija teh virov lahko naredi pregled in navigacijo bolj informativna kot če bi se zanašali samo na en senzor.
Izbira tovora je odvisna od naloge
Več senzorjev ne pomeni nujno boljšega sistema. Vsaka dodatna komponenta poveča težo, zahteve glede moči, omejitve pri namestitvi, zahteve glede obdelave podatkov in vidike vzdrževanja.
Pravilen pristop je, da izberete samo informacije, ki so potrebne za definirano nalogo. Platforma za vizualno inšpekcijo morda ne bo zahtevala velike zbirke okoljskih senzorjev, medtem ko bo projekt industrijskega spremljanja morda potreboval več tipov podatkov za pridobitev uporabnih rezultatov.
Katere inšpekcijske naloge lahko podpira štirinožna platforma?
Inšpekcija je ena najbolj praktičnih industrijskih aplikacij za štirinožno robotiko, saj se platforma lahko premika po lokacijah, ki so lahko neprijetne za ljudi ali težavne za stroje na kolesih.
Robot lahko sledi določenim potem, se ustavi na kontrolnih točkah, zbira slike ali podatke senzorjev in vrne informacije sistemu za analizo. To ustvari ponovljiv inšpekcijski potek dela, ki ga je mogoče načrtovati glede na operativne zahteve objekta.
Pregled tovarne in delavnice
V proizvodnih okoljih je oprema pogosto porazdeljena po velikih obratih. Nekatera področja so lahko dvignjena, ozka ali ločena zaradi sprememb v nivoju tal.
Štirinožna platforma lahko krmari po izbranih delih objekta in zbira vizualne informacije iz strojev, cevovodov, električnih omaric, strukturnih območij in drugih opredeljenih sredstev.
Nadzor moči in opreme
Toplotne in vizualne senzorje je mogoče kombinirati za pregled opreme, kjer so pomembne temperaturne razlike. Robot lahko zbira slike na vnaprej določenih lokacijah in primerja trenutne rezultate z zgodovinskimi zapisi.
Pregled predorov in zaprtih prostorov
Predori, cevni koridorji in druga ozka območja lahko predstavljajo težave pri dostopu. Kompakten mobilni robot lahko vstopi v takšne prostore, medtem ko nosi kamere, razsvetljavo ali druge senzorje, primerne za inšpekcijsko nalogo.
Opazovanje infrastrukture
Infrastrukturna sredstva pogosto zahtevajo ponavljajoče se preglede podobnih območij. Ponovljiva pot robota lahko pomaga standardizirati zbiranje slik in zagotavlja dosledno zaporedje delovanja.
- Rutinski pregled:Sledite vnaprej določenim potem in zbirajte ponavljajoče se vizualne ali senzorske podatke.
- Spremljanje opreme:Združite vizualne in toplotne informacije za oceno stanja.
- Strukturno opazovanje:Zajemite slike izbranih površin, spojev, cevi in drugih fizičnih sredstev.
- Podatkovna dokumentacija:Ustvarite časovno žigosane inšpekcijske zapise za poznejšo primerjavo in analizo.
Prednost pregledaNajbolj uporabna avtomatizacija ni le zamenjava pešpoti za pregledovanje. Ustvarja ponovljiv cikel, v katerem so povezani gibanje, zaznavanje, beleženje podatkov in kasnejša analiza.
Inšpekcijski podatki morajo biti strukturirani
Velika zbirka slik ni samodejno uporabna. Sistem mora povezati podatke z določenimi lokacijami, opremo, potmi ali točkami pregleda, tako da lahko operaterji razumejo, od kod izvira posamezno opazovanje.
Ko je robotski inšpekcijski sistem združen z ustrezno programsko opremo, lahko dobljene informacije podpirajo analizo trendov, načrtovanje vzdrževanja in nadaljnji pregled. Natančen potek dela je odvisen od objekta in zahtevanih informacij.
Kaj lahko modularna oprema doda platformi?
Modularnost omogoča, da ena robotska platforma podpira različne naloge s spreminjanjem ali dodajanjem opreme. To je še posebej uporabno v industrijskih okoljih, kjer je morda potrebnih več vrst pregledov in spremljanja.
Možna oprema vključuje kamere za vidno svetlobo, sisteme za toplotno slikanje, detektorje plina, enote za razsvetljavo, komunikacijske naprave, okoljske senzorje in druge module za specifične naloge. Natančna konfiguracija je odvisna od nosilnosti robota, električnega sistema, montažnih vmesnikov in pogojev delovanja.
Inšpekcijska oprema
Kamere in termovizijski sistemi lahko robota spremenijo v mobilno inšpekcijsko platformo. Vizualne kamere lahko dokumentirajo fizične pogoje, medtem ko lahko toplotni senzorji zagotovijo dodatne informacije o porazdelitvi toplote.
Okoljska oprema
Senzorji plina in okolja lahko robotu omogočijo zbiranje meritev z območij, ki morda niso primerna za ročni dostop. To lahko podpira spremljanje delovnih tokov v industrijskih objektih, tunelih, delavnicah in drugih definiranih okoljih.
Razsvetljava in komunikacijska oprema
Svetlobni moduli lahko izboljšajo kakovost slike v temnih območjih in podpirajo delovanje na lokacijah z omejeno osvetlitvijo. Komunikacijska oprema lahko operaterjem omogoči izmenjavo informacij z osebjem v območju delovanja.
Vizualni modul Zajame slike in video za vizualni pregled, dokumentacijo in opazovanje opreme.
Termični modul Zagotavlja informacije o temperaturi, ki dopolnjujejo običajni vizualni pregled.
Environmental Module Zbira določene meritve plina, zraka ali drugih okoljskih meritev glede na aplikacijo.
Modularnost mora imeti definirane vmesnike
Modularni sistem je praktičen le, če je opremo mogoče namestiti brez ustvarjanja nepotrebnih težav z združljivostjo. Montažne točke, električne povezave, podatkovni vmesniki, fizične mere in omejitve teže morajo biti jasno opredeljeni.
Standardizirani vmesniki lahko poenostavijo spremembe med konfiguracijami opreme. Hkrati lahko specializirani projekti zahtevajo prilagojene nosilce, ohišja ali napajalne ureditve, kadar standardni vmesniki ne izpolnjujejo zahtev aplikacije.
Moč in težo je treba upoštevati skupaj
Vsak dodan modul spremeni celotno konfiguracijo delovanja. Težji senzor poveča obremenitev, ki jo nosijo noge in pogonski sistem. Dodatna elektronika lahko poveča porabo električne energije. Večje ohišje lahko vpliva na težišče ali omejuje robotovo gibanje.
Modularna zasnova zato najbolje deluje, če je bil robot razvit z zadostno pozornostjo do mehanskih in električnih razmerij med osnovno platformo in njeno opremo.
Za katere pogoje naj bo platforma zasnovana?
Industrijska okolja se zelo razlikujejo. Tla delavnice predstavljajo drugačne izzive kot zunanje gradbeno območje, medtem ko predor uvaja drugačne omejitve kot odprta industrijska lokacija.
Pred izbiro ali razvojem robotske platforme je treba jasno opredeliti pogoje okolja. Ti pogoji vplivajo na strukturo, senzorje, algoritme gibanja, tesnjenje, obnašanje baterije in zahteve glede vzdrževanja.
Dež in vlaga
Zunanje okolje lahko izpostavi robotsko opremo dežju, škropljenju vode in visoki vlažnosti. Ustrezna raven zaščite je odvisna od zasnove platforme in predvidenega delovnega okolja.
Vlaga lahko vpliva tudi na senzorje in priključke. Za ponavljajoče se delovanje na prostem je treba te komponente upoštevati med mehanskim in električnim projektiranjem, namesto da bi jih obravnavali kot sekundarne podrobnosti.
Prah in razsuti materiali
Industrijska mesta lahko vsebujejo prah, pesek, ostanke ali druge trdne delce. Takšni materiali lahko vstopijo v gibljive mehanizme ali vplivajo na vidnost senzorjev.
Zaščita, postopki čiščenja, vzdrževalni dostop in izbira komponent morajo zato odražati dejanske pogoje na lokaciji.
Temperatura
Zmogljivost baterije, elektronika, senzorji in mehanski materiali se lahko različno odzivajo na temperaturne spremembe. Platformo, namenjeno širokim temperaturnim pogojem, je treba oceniti glede na dejanski razpon, pričakovan med delovanjem.
Vibracije in udarci
Gibanje z nogami ustvarja ponavljajoče se mehansko gibanje, medtem ko lahko neraven teren povzroči dodatne udarce. Občutljivi senzorji in elektronska oprema zato zahtevajo ustrezno namestitev in zaščito.
| Okoljski dejavnik | Potencialni učinek | Oblikovanje |
|---|---|---|
| Vlaga | Lahko vpliva na priključke, elektroniko in senzorje | Ustrezni postopki zaprtja, tesnjenja in vzdrževanja |
| Prah | Lahko vstopi v mehanska ali elektronska področja | Zaščita, dostop do čiščenja in izbira ustreznih komponent |
| Temperatura | Lahko vpliva na delovanje baterije in elektronike | Določeno območje delovanja in ustrezna okoljska ocena |
| Vibracije | Lahko vpliva na podatke senzorja in mehanske komponente | Ustrezna montaža, strukturna zasnova in ocena vibracij |
| Vpliv | Lahko obremenjuje noge, ohišja, nosilce in elektroniko | Strukturna zaščita in validacija pod določenimi pogoji |
Okolje določa pravo konfiguracijo
Univerzalne konfiguracije, ki bi bila idealna za vsako industrijsko lokacijo, ni. Delovno okolje je treba dokumentirati, preden izberete robota.
Koristne informacije lahko vključujejo delovanje v zaprtih prostorih ali na prostem, vrste površin, temperaturno območje, prisotnost prahu ali vlage, širino hodnika, mere stopnic, pričakovane ovire, zahtevane obremenitve in komunikacijske pogoje.
Kako lahko štirinožni roboti zmanjšajo izpostavljenost težkim delovnim področjem?
Ena od pomembnih aplikacij industrijske robotike je zmanjšanje potrebe ljudi po vstopu na lokacije, ki so težko dostopne, neudobne ali neprimerne za rutinsko ročno pregledovanje.
Mobilni robot lahko prenese kamere in senzorje na določena območja, medtem ko operaterji ostanejo na bolj priročnem nadzornem položaju. To lahko podpira inšpekcijo in zbiranje podatkov, ne da bi osebje fizično sledilo vsaki inšpekcijski poti.
Zmanjšanje rutinske izpostavljenosti
Nekatera industrijska opravila vključujejo ponavljajoče se premikanje po vročem, prašnem, mokrem, hrupnem, ozkem ali drugače težkem okolju. Uporaba mobilne platforme za rutinsko zbiranje podatkov lahko zmanjša pogostost, s katero mora osebje vstopati v ta območja.
Robot ne odpravi vseh zahtev po človeškem posredovanju. Vzdrževanje, nenavadne ugotovitve, popravila in opravila, ki niso v zmožnostih robota, lahko še vedno zahtevajo usposobljeno osebje. Namen je premakniti ustrezne inšpekcijske in nadzorne dejavnosti v bolj nadzorovan operativni model.
Opazovanje in komunikacija na daljavo
Kamera in komunikacijski moduli lahko operaterjem zagotovijo informacije s terena, ne da bi ti morali stati poleg opreme, ki jo pregledujejo.
Za vzdrževalne ekipe je to lahko koristno med predhodnimi pregledi. Robot lahko najprej zbere vizualne informacije, kar tehnikom omogoča, da ugotovijo, kakšno nadaljnje delo bo morda potrebno, preden vstopijo na območje.
Zmanjšanje tveganja je odvisno od zasnove sistema
Robot ni samodejno varen samo zato, ker je oddaljen. Celoten sistem potrebuje ustrezno navigacijo, izogibanje oviram, komunikacijo, postopke v sili, vzdrževalne prakse in omejitve delovanja.
Robota je zato treba obravnavati kot inženirsko orodje z definiranimi zmogljivostmi in ne kot univerzalno nadomestilo za človeško delo.
- Določite, katera opravila je mogoče izvajati na daljavo.
- Vzpostavite varne delovne meje za robota.
- Zagotovite ustrezne komunikacijske in nadzorne funkcije v sili.
- Vzdržujte senzorje in mehanske komponente glede na pogoje delovanja.
- Omogočite človeško posredovanje v situacijah, ki presegajo definirane zmogljivosti robota.
Kako naj bodo oprema in senzorji integrirani?
Integracija opreme določa, ali lahko robot opravlja predvideno nalogo brez ogrožanja mobilnosti, ravnotežja, razpoložljivosti energije ali kakovosti podatkov. Senzor, ki dobro deluje na mizi, lahko zahteva drugačno montažno strukturo, ko je nameščen na premikajoči se štirinožni ploščadi.
Mehanska montaža
Montažne točke morajo varno podpirati opremo, hkrati pa imeti zadosten dostop za namestitev in vzdrževanje. Pomembna je tudi lokacija opreme, saj lahko vpliva na težišče in gibanje robota.
Pri kamerah in senzorjih, ki zahtevajo stabilen pogled, mora sistem pritrditve upoštevati tudi gibanje in vibracije. Oprema potrebuje ustrezno vidno polje, ne da bi motila robotove noge ali druge komponente.
Električna integracija
Vsak dodan modul ustvarja električno zahtevo. Kamere, toplotni sistemi, računalniški moduli, razsvetljava, komunikacijska oprema in okoljski senzorji imajo lahko drugačne zahteve glede napetosti in toka.
Napajalna arhitektura se mora prilagoditi tem obremenitvam, hkrati pa ohraniti združljivost z robotovo baterijo in nadzorno elektroniko.
Integracija podatkov
Sodobni robotski sistemi lahko ustvarijo velike količine slikovnih, senzorskih in navigacijskih podatkov. Sistem mora definirati, kako se informacije zbirajo, prenašajo, shranjujejo in obdelujejo.
Pri inšpekcijskih aplikacijah bi morali podatki v idealnem primeru ostati povezani z informacijami o lokaciji in času, tako da lahko kasnejša analiza natančno ugotovi, kje je bilo določeno opazovanje zbrano.
| Integracijsko območje | Ključno vprašanje | Potencialni vpliv |
|---|---|---|
| Teža | Ali lahko robot nosi celoten paket opreme? | Vpliva na gibljivost, ravnotežje in mehanske obremenitve |
| Položaj | Kam naj bo oprema nameščena? | Lahko vpliva na težišče, vidno polje in gibanje |
| Moč | Kakšen električni vhod je potreben? | Spremeni zahteve za baterijo in upravljanje porabe energije |
| podatki | Kako se bodo informacije prenašale ali shranjevale? | Določa komunikacijsko in procesno arhitekturo |
| Vzdrževanje | Ali je mogoče dostopati do modula in ga zamenjati? | Vpliva na uporabnost in kontinuiteto delovanja |
Integracijo je treba načrtovati pred uvedbo
Zgodnje načrtovanje lahko prepreči težave, kot so blokirani senzorji, nedostopni priključki, nezadostna kapaciteta baterije ali nestabilna namestitev opreme.
Uporabne tehnične informacije vključujejo dimenzije opreme, težo, porabo energije, specifikacije priključkov, komunikacijske vmesnike, zahteve za namestitev, delovno temperaturo in pričakovano izpostavljenost okolja.
Ko so ti parametri znani, je mogoče robotsko platformo ovrednotiti kot celoten sistem in ne kot osnovnega robota z naknadno dodano opremo.
Kaj morajo kupci oceniti, preden izberejo platformo?
Izbira štirinožnega robota se mora začeti z aplikacijo in ne z videzom ali eno samo številko zmogljivosti. Tehnično napredna platforma je morda še vedno neprimerna, če ne more krmariti po zahtevanem terenu, nositi potrebne opreme, delovati v pričakovanih pogojih ali zagotoviti zahtevanih podatkov.
Začnite z okoljem
Dokumentirajte površine, pobočja, stopnice, hodnike, ovire, temperaturo, vlago, prah in druge značilnosti okolja. Ti dejavniki določajo, kakšno vrsto mobilnosti in zaščite potrebuje platforma.
Določite operativno nalogo
Ugotovite, ali bo robot izvajal inšpekcijo, spremljanje, zbiranje podatkov, transport, opazovanje opreme ali drugo definirano funkcijo. Naloga določa opremo, ki jo je treba namestiti.
Ocenite mobilnost
Poglejte več kot sposobnost hoje. Upoštevajte plezanje po stopnicah, premagovanje naklona, premagovanje ovir, stabilnost, hitrost gibanja, sposobnost obračanja in zmogljivost na dejanskih površinskih pogojih, pričakovanih na lokaciji.
Preverite nosilnost in integracijo
Oceniti je treba celoten paket opreme, vključno s kamerami, senzorji, komunikacijskimi napravami, montažnimi strukturami, baterijami in drugimi dodatki.
Preglejte avtonomne funkcije
Ugotovite, ali lahko sistem podpira načrtovanje poti, izogibanje oviram, določanje položaja, samodejno zbiranje podatkov, razporejanje opravil in nadzor na daljavo na ravni, ki jo zahteva projekt.
- Teren:Katere površine, stopnice, pobočja in ovire mora robot premagati?
- Naloga:Kakšno fizično dejanje ali informacije mora zagotoviti robot?
- Tovor:Kakšno opremo je treba imeti pri sebi in koliko tehta?
- moč:Kakšna je skupna električna potreba ploščadi in nameščene opreme?
- Avtonomija:Kateri deli delovnega toka delovanja potrebujejo avtomatizirano izvedbo?
- Okolje:Kakšne temperature, prah, vlaga, vibracije ali udarci se pričakujejo?
- Vzdrževanje:Kako bodo senzorji, baterije, noge in druge komponente pregledani in servisirani?
Izbirno načeloNajboljša platforma ni nujno tista z najdaljšim specifikacijskim listom. To je tisti, katerega značilnosti mobilnosti, zaznavanja, moči, integracije opreme, avtonomije in vzdrževanja ustrezajo dejanskemu delovnemu okolju.
Kako je videti strukturiran postopek uvajanja?
Strukturiran postopek uvajanja pomaga spremeniti splošni robotski koncept v operacijski sistem z jasnimi tehničnimi zahtevami. To je še posebej pomembno za industrijske aplikacije, saj mora robot delati z obstoječim okoljem, opremo, postopki in podatkovnimi sistemi.
- Določite scenarij delovanja:Zabeležite postavitev lokacije, teren, okoljske razmere, operativne poti in ciljne naloge.
- Določite potrebno opremo:Ugotovite, katere kamere, toplotni senzorji, okoljske naprave, svetlobne enote ali komunikacijski moduli so potrebni.
- Vzpostavite parametre sistema:Potrdite težo, mere, zahteve glede napajanja, podatkovne vmesnike, položaje vgradnje in dostop za vzdrževanje.
- Zgradite operativno pot:Določite območja, kontrolne točke, navigacijske poti in zaporedje pregledov, ki jih zahteva aplikacija.
- Potrdite mobilnost:Ocenite gibanje na dejanskem terenu, vključno s stopnicami, pobočji, ovirami in prehodnimi površinami.
- Potrdite opremo:Preverite kakovost slike, odčitke senzorjev, komunikacijo in stabilnost opreme med premikanjem.
- Vzpostavite operativne postopke:Določite postopke za polnjenje, vzdrževanje, pregled podatkov, intervencije in postopke v sili.
Testiranje spletnega mesta je pomembno
Laboratorijski testi ne morejo reproducirati vseh lastnosti resničnega objekta. Robota je treba oceniti v reprezentativnih pogojih delovanja, kadar koli je to praktično.
Testiranje spletnega mesta lahko razkrije podrobnosti, ki jih je med splošnim razvojem težko prepoznati. Koridor je lahko ožji od pričakovanega. Stopnišče ima lahko nenavadno višino. Določena površina lahko zagotavlja manj oprijema. Svetlobni pogoji lahko zmanjšajo učinkovitost fotoaparata.
Te ugotovitve se nato lahko uporabijo za prilagoditev načrtovanja poti, postavitve opreme, konfiguracije senzorjev ali delovnih postopkov.
Delovni tokovi podatkov morajo biti zasnovani z robotom
Avtomatizacija inšpekcijskih pregledov ustvarja vrednost le, če je zbrane informacije mogoče uporabiti. Uporaben sistem bi moral definirati, kako se slike in odčitki senzorjev shranjujejo, kako so povezani z lokacijami, kako se prepoznajo nenormalnosti in kako operaterji pregledujejo rezultate.
Za ponavljajoče se inšpekcijske preglede so lahko podlaga za primerjavo tudi zgodovinski zapisi. Robot lahko zbira podatke z uporabo podobnih poti in gledišč, zaradi česar je lažje prepoznati spremembe skozi čas.
Vzdrževanje mora biti del uvajanja
Mobilni robot vsebuje mehanske in elektronske komponente, ki doživljajo ponavljajoče se gibanje. Noge, sklepi, motorji, senzorji, priključki, baterije in zaščitna ohišja zahtevajo ustrezno vzdrževanje.
Rutinski pregled je zato treba vključiti v operativni načrt že od začetka. Enostaven dostop do ključnih komponent in jasni postopki zamenjave lahko naredijo dolgoročno delovanje bolj praktično.
Kakšna je prihodnja smer industrijske štirinožne robotike?
Razvoj industrijske štirinožne robotike gre proti večji avtonomiji, boljši okoljski ozaveščenosti, močnejši integraciji opreme in bolj programski opremi, specifični za uporabo. Osrednja usmeritev ni zgolj omogočiti robotom, da bolje hodijo, temveč jim omogočiti, da izvajajo celotne operativne poteke dela z manj ročnega posega.
Pametnejše utelešeno delovanje
Od robotov se vedno bolj pričakuje, da bodo združevali zaznavanje in gibanje, namesto da bi ju obravnavali kot ločeni funkciji. Platforma lahko uporablja informacije o okolju, da se odloči, kam se premakniti, kako se izogniti oviram in kje izvesti nalogo.
To ustvari tesnejši odnos med fizičnim robotom in programsko opremo, ki ga nadzoruje. Rezultat je lahko bolj prilagodljivo gibanje v okoljih, ki jih ni mogoče popolnoma predstaviti s fiksno potjo.
Bolj inteligenten pregled
Ker kamere in senzorji zbirajo več informacij, postaja avtomatizirana analiza vse bolj uporabna. Prepoznavanje na osnovi umetne inteligence lahko pomaga prepoznati vnaprej določene vizualne pogoje, organizirati pregledne slike in poudariti področja, ki si zaslužijo dodaten pregled.
Na primer, sistem je lahko zasnovan tako, da prepozna izbrane anomalije opreme, površinske spremembe ali druge pogoje, ki jih določi aplikacija. Človeški operaterji se lahko nato osredotočijo na preverjanje in sprejemanje odločitev, namesto da bi z enako pozornostjo pregledali vsako sliko.
Večja modularnost
Prihodnje industrijske platforme bodo verjetno podpirale širše kombinacije opreme. Eno samo robotsko podnožje lahko sprejme različne inšpekcijske senzorje, okoljske module, komunikacijsko opremo ali naprave za specifične naloge.
To zahteva bolj standardizirane mehanske in električne vmesnike, hkrati pa omogoča prilagajanje, kjer to zahtevajo specializirani projekti.
Integracija z industrijskimi informacijskimi sistemi
Naslednja stopnja industrijske robotike bo verjetno povezala fizično delovanje z digitalnimi sistemi upravljanja. Podatke, ki jih ustvari robot, je mogoče kombinirati z zapisi o opremi, urniki vzdrževanja, zemljevidi, zgodovino pregledov in drugimi digitalnimi podatki.
To robotu omogoča, da postane del večjega industrijskega delovnega toka, namesto da deluje kot izoliran stroj.
Višja avtonomija Več nalog je mogoče izvesti z avtonomno navigacijo, načrtovanjem poti, izogibanjem oviram in načrtovanim delovanjem.
Boljša percepcija Več senzorjev in inteligentna analiza lahko zagotovijo bogatejše informacije o opremi in okolici.
Globlja integracija Robotske platforme lahko povežejo mobilnost, senzorje, napajanje, podatke in industrijsko programsko opremo v popolnejši operativni tok dela.
Od mobilnega stroja do inteligentne operacijske platforme
Dolgoročna vrednost štirinožne robotike je v kombinaciji fizične mobilnosti in digitalne inteligence. Robot, ki lahko hodi po težkem terenu, zagotavlja fizični dostop. Senzorji zagotavljajo informacije. Avtonomno krmiljenje zagotavlja ponovljivost. Analiza na osnovi umetne inteligence lahko pomaga pri interpretaciji zbranih podatkov. Industrijska programska oprema povezuje te rezultate s širšimi poteki dela.
Vsaka od teh zmožnosti je uporabna neodvisno, vendar njihova kombinacija ustvari veliko bolj zmogljivo platformo. Bolj kot so integrirani, več aplikacij je mogoče podpreti brez preoblikovanja celotnega sistema za vsako novo nalogo.
Načelo usmerjenosti v prihodnostUsmeritev industrijske štirinožne robotike je k nalogam usmerjenim sistemom, ki združujejo mobilnost, zaznavanje, avtonomno delovanje, modularno opremo in podatkovno inteligenco znotraj ene usklajene platforme.
Pogosto zastavljena vprašanja
Kaj je industrijski štirinožni robot?
To je štirinožna mobilna robotska platforma, zasnovana za poklicne naloge, kot so pregledovanje, spremljanje, zbiranje podatkov in delovanje v okoljih, kjer imajo običajni roboti na kolesih težave pri navigaciji.
Zakaj so štirinožni roboti primerni za neraven teren?
Štiri individualno nadzorovane noge nudijo več možnosti za postavitev stopal in držo telesa. To lahko pomaga platformi premagati stopnice, pobočja, vrzeli, ohlapne površine in druge spremembe na terenu v okviru njene definirane operativne zmogljivosti.
Ali lahko štirinožni robot deluje avtonomno?
ja Odvisno od sistemske arhitekture lahko avtonomne funkcije vključujejo zaznavanje okolja, pozicioniranje, načrtovanje poti, izogibanje oviram, izvajanje nalog in zbiranje podatkov. Ustrezna stopnja avtonomije je odvisna od aplikacije in okolja.
Katere senzorje je mogoče namestiti na štirinožno platformo?
Možna oprema vključuje kamere za vidno svetlobo, sisteme za termično slikanje, senzorje globine ali razdalje, naprave za spremljanje okolja, sisteme za razsvetljavo, komunikacijske module in drugo opremo za specifične naloge. Natančna konfiguracija je odvisna od platforme in aplikacije.
Ali se štirinožni robot lahko uporablja za industrijsko inšpekcijo?
ja Podpira lahko rutinsko inšpekcijo industrijskih objektov, opreme, infrastrukture, predorov, delavnic in drugih območij tako, da sledi določenim potem in zbira vizualne, toplotne ali druge podatke senzorjev.
Ali je mogoče toplotno sliko integrirati v robota?
ja Toplotno slikanje je mogoče uporabiti skupaj z običajnimi kamerami, kadar so temperaturne razlike pomembne za inšpekcijsko nalogo. Senzor, položaj namestitve, zahtevano napajanje in podatkovni vmesnik je treba oceniti kot del celotnega sistema.
Ali je mogoče robotu dodati dodatno opremo?
Številne profesionalne platforme lahko podpirajo modularno opremo, pod pogojem, da dodane komponente ostanejo znotraj opredeljenih mehanskih, električnih, težkih in vmesnikov. Za specializirane konfiguracije bodo morda potrebni oklepaji po meri ali druge integracijske komponente.
Kaj je treba upoštevati pred izbiro platforme?
Pomembni dejavniki vključujejo zahteve glede terena, stopnic in naklona, delovno okolje, težo koristnega tovora, zahteve senzorjev, povpraševanje po energiji, avtonomne funkcije, potek dela s podatki, dostop za vzdrževanje in komunikacijske pogoje.
Ali lahko ista platforma podpira različne aplikacije?
ja Modularna zasnova omogoča namestitev različnih senzorjev in opreme za pregledovanje, spremljanje, merjenje okolja ali druge določene industrijske naloge. Razpoložljiva konfiguracija je odvisna od arhitekture robota in zahtev glede opreme.
Kako se lahko uporabijo inšpekcijski podatki po robotski patrulji?
Zbrane slike in odčitke senzorjev je mogoče povezati z lokacijami in kontrolnimi točkami ter nato pregledati za vnaprej določene pogoje. Zgodovinski zapisi lahko podpirajo tudi primerjavo med inšpekcijskimi cikli in pomagajo pri organizaciji nadaljnjega dela.
Ali avtonomno delovanje odpravlja potrebo po operaterjih?
Ni nujno. Avtomatizacija lahko zmanjša neprekinjen ročni nadzor, vendar bodo operaterji še vedno morda potrebni za nadzor, obravnavo izjem, vzdrževanje, nenavadne ugotovitve in naloge zunaj robotove definirane operativne zmogljivosti.
V kakšnih okoljih se lahko uporabljajo industrijski štirinožni roboti?
Potencialne aplikacije vključujejo tovarne, delavnice, predore, industrijske objekte, infrastrukturne lokacije, neravne zunanje površine in druge lokacije, kjer je potreben mobilni pregled ali zbiranje podatkov. Dejanska primernost je odvisna od okoljskih pogojev in specifikacij platforme.
Razpravljajte o projektu štirinožne robotike
Delite terenske pogoje, inšpekcijsko nalogo, zahteve glede opreme, težo tovora, delovno okolje ali avtonomne funkcije, potrebne za vašo aplikacijo.
kontaktirajte nas, da se pogovorimo o vaših projektnih zahtevah